
Kas van de toekomst vraagt om betere robots én tomaten
Decennialang heeft innovatie in de glastuinbouw zich grotendeels langs twee afzonderlijke sporen ontwikkeld. Aan de ene kant hebben veredelaars continu gewerkt aan sterkere, productievere en weerbaardere tomatenrassen. Aan de andere kant hebben technologiebedrijven steeds geavanceerdere automatiseringsoplossingen geïntroduceerd om de werkzaamheden in de kas te verbeteren. Nu beginnen die twee werelden samen te komen.
Tekst: Jacco Strating
Fotografie: Sharon Schouten/eternal.ag
“Als we ervan uitgaan dat volledig geautomatiseerde kassen onderdeel zijn van de toekomst, moeten we ook een nieuwe vraag beantwoorden: hoe ziet de ideale tomatenplant voor een robot eruit?”, zegt Roel Janssen, Chief Business Development Officer bij eternal.ag. “Niet omdat planten voor robots ontworpen zouden moeten worden, maar omdat veredeling en robotica samen kunnen bijdragen aan kassen die productiever, voorspelbaarder en uiteindelijk duurzamer zijn.”
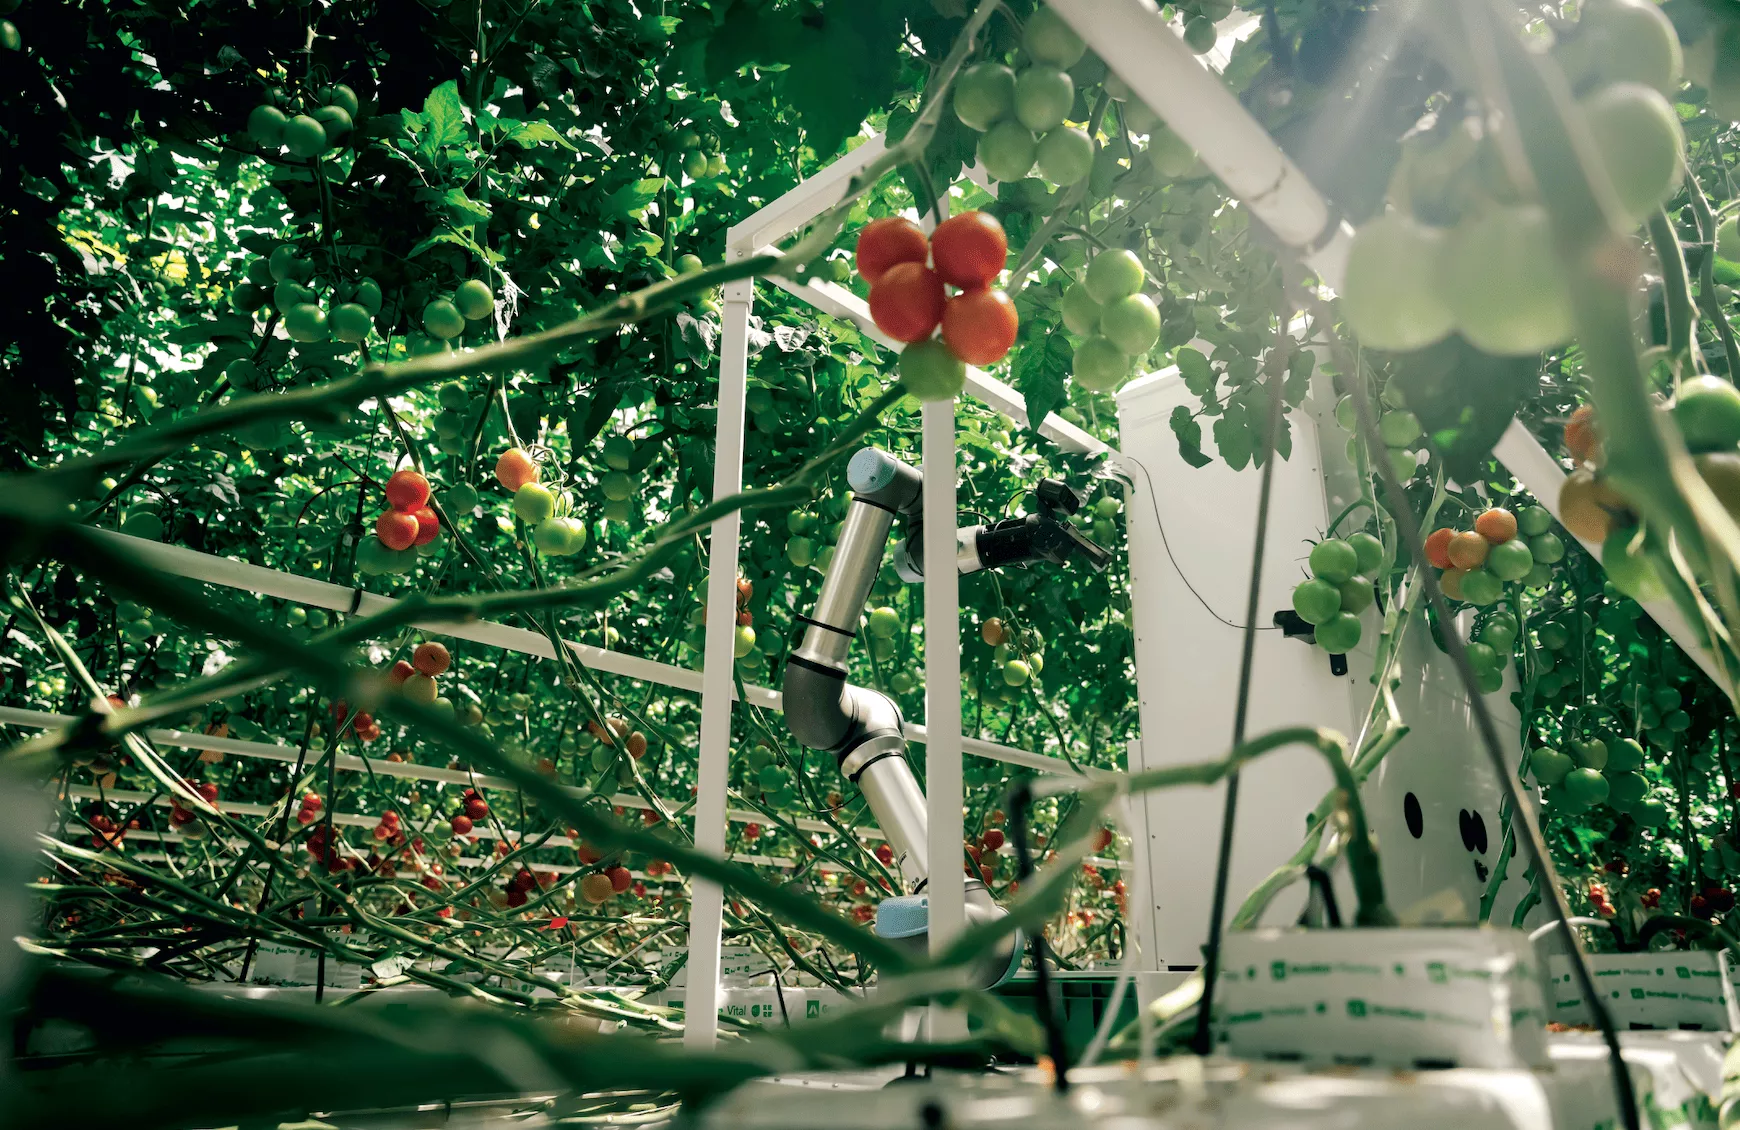
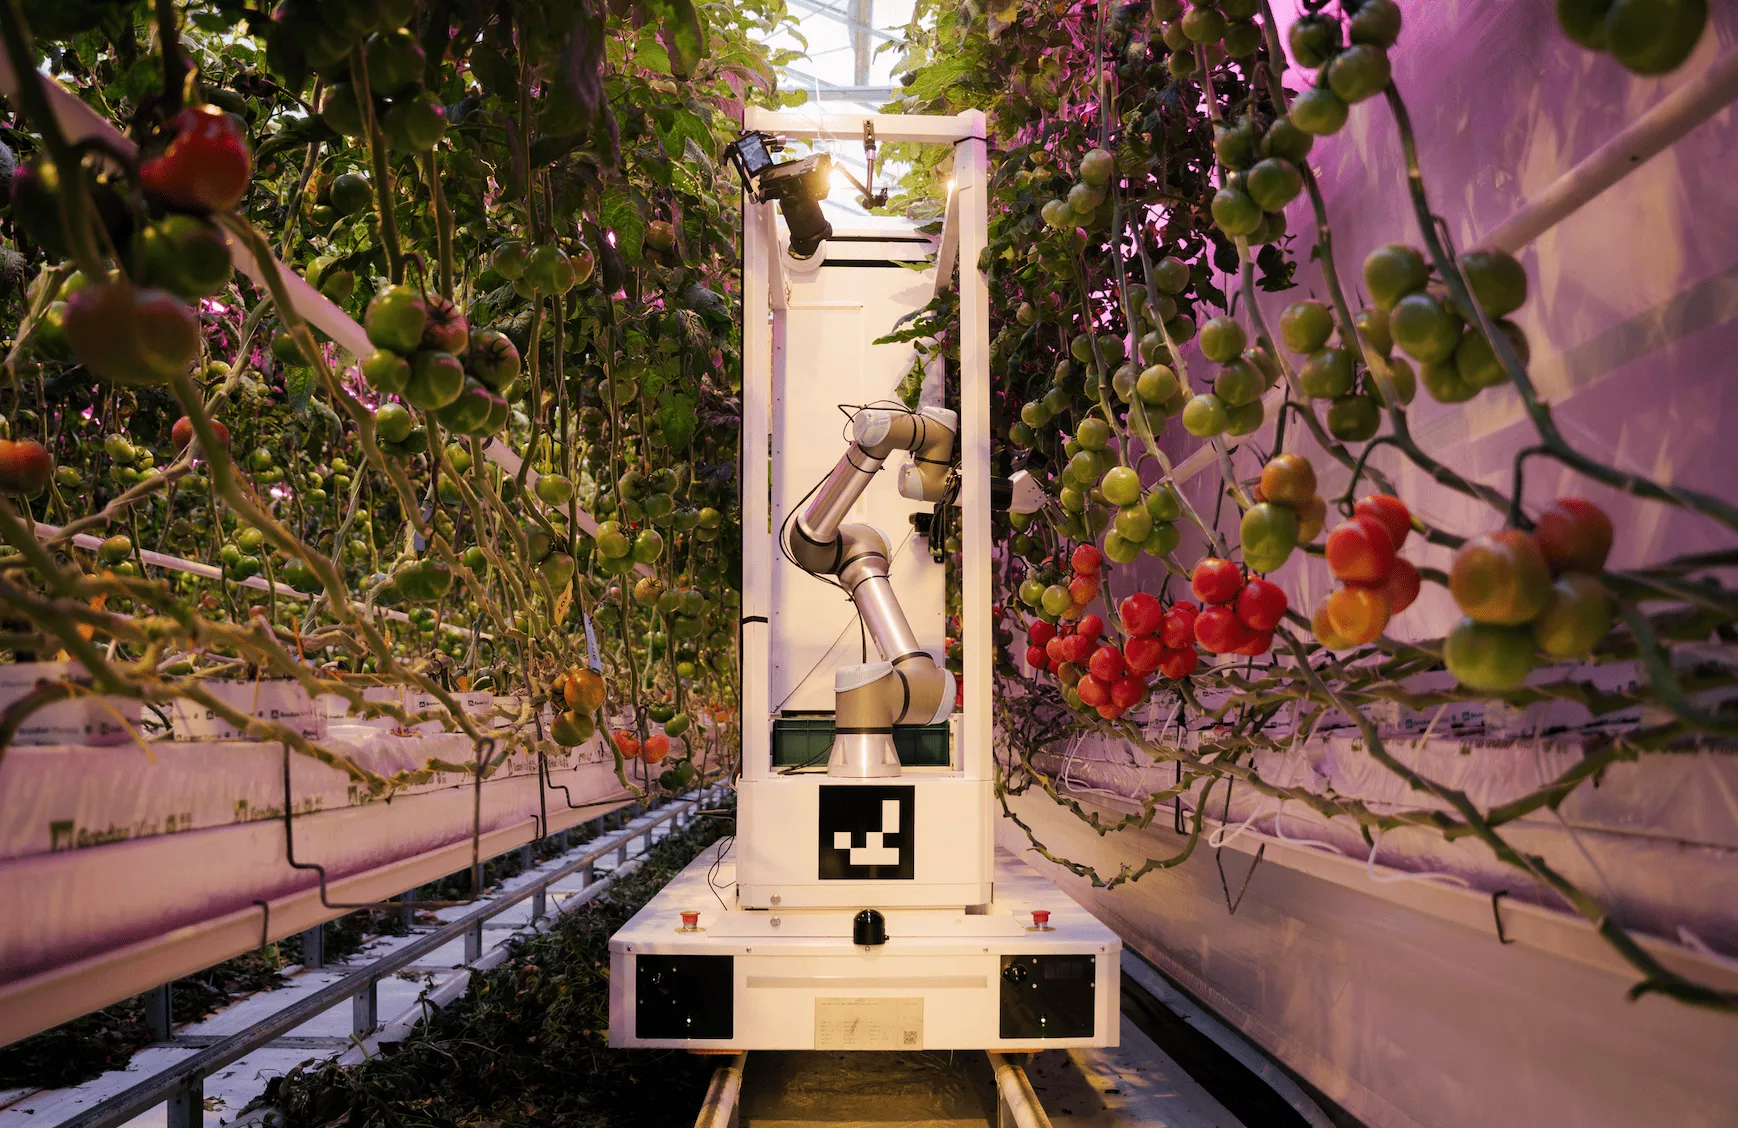
Precies om die reden zijn eternal.ag en Rijk Zwaan een samenwerking gestart. Jarenlang draaiden discussies over robotica in de glastuinbouw vrijwel volledig om de technologie. Kunnen robots rijpe vruchten herkennen? Kunnen ze door smalle rijen in de kas navigeren? Kunnen ze betrouwbaar genoeg oogsten om handmatige arbeid te vervangen? Dat zijn nog steeds belangrijke vragen, meent Janssen, maar de technologie heeft zich in hoog tempo ontwikkeld. “Bij eternal.ag is onze volledig autonome Harvester-robot al commercieel actief in tomatenkassen. In plaats van de infrastructuur van kassen opnieuw te ontwerpen rondom robotica, hebben wij ons gericht op het ontwikkelen van robots die binnen de huidige commerciële kas omgeving kunnen werken. Die ervaring heeft ons iets belangrijks geleerd. De resterende uitdaging draait niet langer alleen om het slimmer maken van robots. Het gaat ook om beter begrijpen hoe het gewas zelf de prestaties van robots beïnvloedt.”
Invloed op consistentie
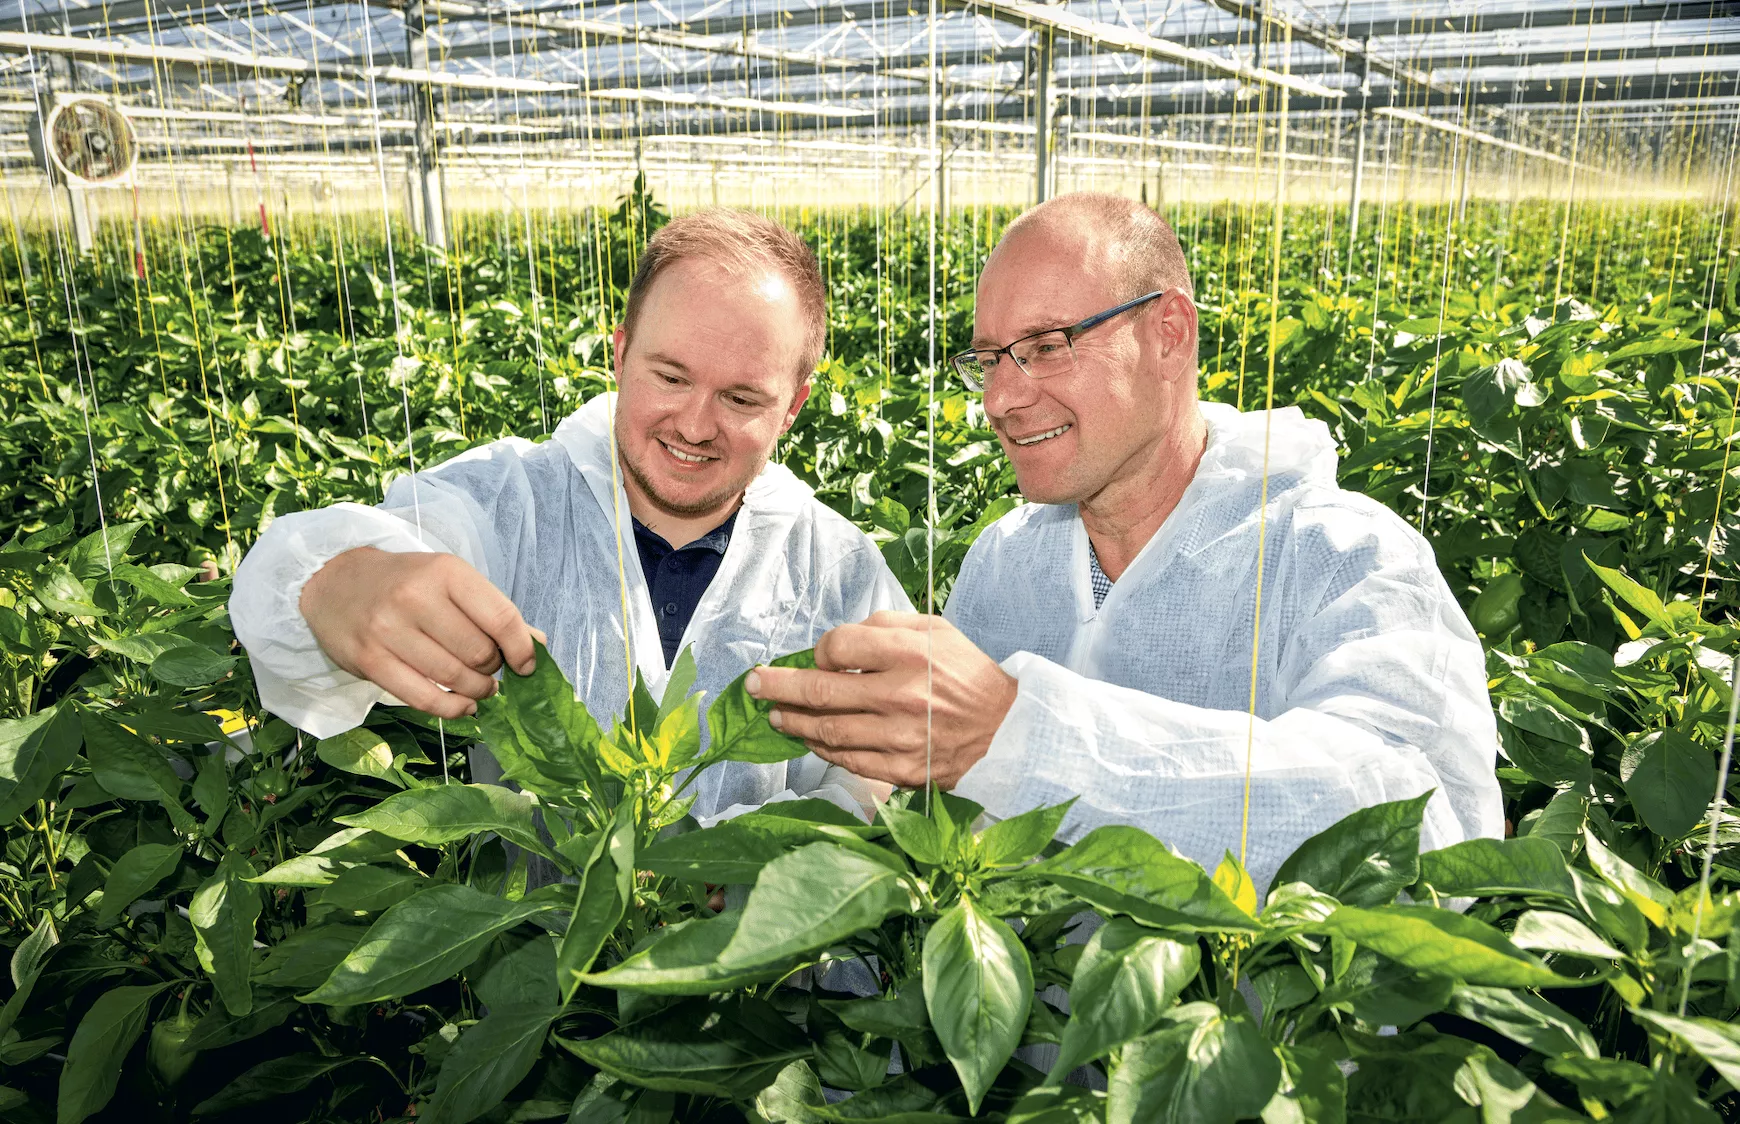
De tomatenrassen van vandaag zijn het resultaat van decennialang uitzonderlijk veredelingswerk. Ze zijn geoptimaliseerd voor telers, consumenten en de keten, met eigenschappen zoals een optimale opbrengst, smaak, ziekteresistentie, houdbaarheid en uniformiteit. Maar die eigenschappen zijn niet per definitie optimaal voor autonoom oogsten. Een robot neemt een gewas tenslotte anders waar dan een mens. Hij gebruikt camera’s, sensoren en AI om vruchten te herkennen, de structuur van de plant te begrijpen en de veiligste manier van oogsten te bepalen. Kleine verschillen in plantarchitectuur kunnen dan ook een aanzienlijke invloed hebben op de consistentie, snelheid en betrouwbaarheid van dat proces, geeft Janssen aan.
Invloed op consistentie
De tomatenrassen van vandaag zijn het resultaat van decennialang uitzonderlijk veredelingswerk. Ze zijn geoptimaliseerd voor telers, consumenten en de keten, met eigenschappen zoals een optimale opbrengst, smaak, ziekteresistentie, houdbaarheid en uniformiteit. Maar die eigenschappen zijn niet per definitie optimaal voor autonoom oogsten. Een robot neemt een gewas tenslotte anders waar dan een mens. Hij gebruikt camera’s, sensoren en AI om vruchten te herkennen, de structuur van de plant te begrijpen en de veiligste manier van oogsten te bepalen. Kleine verschillen in plantarchitectuur kunnen dan ook een aanzienlijke invloed hebben op de consistentie, snelheid en betrouwbaarheid van dat proces, geeft Janssen aan.
Daardoor worden vanuit een compleet nieuw perspectief interessante vragen relevant. Hoe goed zijn de vruchten bereikbaar? Hoe voorspelbaar is de structuur van de plant? Hoe goed zijn de trossen zichtbaar? Hoe consistent ontwikkelt het gewas zich gedurende het seizoen? “Deze aspecten vervangen de traditionele veredelingsdoelen niet. Het zijn aanvullende overwegingen voor een toekomst waarin robotica onderdeel wordt van de dagelijkse bedrijfsvoering in de kas.”
Samen onderzoeken
Volgens Janssen heeft geen enkel bedrijf alle antwoorden. “Veredelaars begrijpen plantengenetica. Robotontwikkelaars begrijpen perceptie, autonomie en manipulatie. Telers weten wat in de praktijk commercieel werkt. Vooruitgang ontstaat pas wanneer die perspectieven samenkomen. Juist daarom is onze samenwerking met Rijk Zwaan zo waardevol. In plaats van zelf aannames te doen over wat robots nodig hebben, onderzoeken we dat samen. Door kennis van veredeling te combineren met praktijkervaring in robotica, kunnen we eigenschappen van tomatenplanten identificeren die betrouwbaardere autonome gewaswerkzaamheden mogelijk maken, zonder afbreuk te doen aan alles wat telers vandaag al waarderen in moderne rassen.”
Het gaat dus niet om het ontwikkelen van ‘robottomaten’, het gaat erom de interactie tussen plantenbiologie en kunstmatige intelligentie beter te begrijpen, om zo de voedselproductie te verbeteren. “Deze samenwerking wordt niet gedreven door technologie omwille van de technologie. De aanleiding is een van de grootste structurele uitdagingen waar de glastuinbouw wereldwijd voor staat: de beschikbaarheid van arbeid”, zegt Janssen. “Iedere teler kent de realiteit. Het wordt ieder jaar moeilijker om voldoende gekwalificeerde medewerkers te vinden, seizoensarbeid wordt steeds onvoorspelbaarder en de kosten blijven stijgen. Tegelijkertijd blijft oogsten een van de meest arbeidsintensieve werkzaamheden in de kas.”
Robotica biedt volgens Janssen een route naar een voorspelbaardere bedrijfsvoering. Maar voorspelbare automatisering vereist consistentie – niet alleen van machines, maar ook van de omgeving waarin ze opereren, inclusief het gewas zelf. “Hoe voorspelbaarder de eigenschappen van de plant, hoe consistenter robots hun werk kunnen uitvoeren. Uiteindelijk profiteren telers daarvan door een hogere betrouwbaarheid, betere planning en een robuustere bedrijfsvoering.”

De Kas als één
geïntegreerd systeem
Misschien wel de grootste verandering is filosofisch van aard. Historisch gezien richtte innovatie in de glastuinbouw zich vaak op het optimaliseren van afzonderlijke onderdelen. Veredelaars verbeterden genetica. Machinebouwers verbeterden machines. Softwarebedrijven verbeterden data en digitale toepassingen. “In de toekomst moeten we de kas als één geïntegreerd systeem optimaliseren. Robotica moet een rol spelen in gesprekken over veredeling. Inzichten uit de veredeling moeten de ontwikkeling van robots beïnvloeden. En telers moeten centraal blijven staan in die gesprekken. Alleen dan kan automatisering zich ontwikkelen van afzonderlijke technologische doorbraken naar oplossingen die commercieel op grote schaal inzetbaar zijn.”
In het Trial Centre HighTech van Rijk Zwaan in De Lier heeft de Harvester-robot van eternal.ag al laten zien hoe die toekomst eruit kan zien. Niet omdat alle antwoorden al gevonden zijn, maar omdat samen de juiste vragen stellen de manier is waarop sectoren zich ontwikkelen, meent Janssen. “De glastuinbouw is altijd gebouwd op samenwerking tussen telers, veredelaars, technologiebedrijven en onderzoekers. Het volgende hoofdstuk vraagt om een nog nauwere samenwerking. Volledig autonoom oogsten draait niet langer simpelweg om het bouwen van een betere robot. Het gaat om het begrijpen van het volledige productiesysteem, van genetica tot AI, en ervoor zorgen dat alle onderdelen optimaal samenwerken. De kas van de toekomst zal niet geautomatiseerd zijn omdat robots perfect worden. Die automatisering wordt mogelijk doordat de hele waardeketen gezamenlijk innoveert. En die toekomst begint met samenwerkingen zoals deze.”



jou betekenen?
Ik wil partner
van kas worden
Ik heb interesse in een partnerschap met KAS en wil graag dat er contact met mij wordt opgenomen om de wensen en mogelijkheden te bespreken.

Ik wil adverteren
in kas magazine
Ik wil een advertentie reserveren in KAS Magazine en/of wil graag dat er contact met mij wordt opgenomen om de wensen en mogelijkheden te bespreken.

Ik wil abonneren op kas
of een wijziging melden

Ik wil content laten maken door kas media
Ik wil KAS MEDIA inschakelen om content te maken en/of wil graag dat er contact met mij wordt opgenomen om de wensen en mogelijkheden te bespreken.


